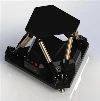
Platforma više-stepen--slobode je mehatronički uređaj sposoban za složeno prostorno kretanje. Njegova osnovna vrijednost leži u simulaciji dinamičkog ponašanja u stvarnom okruženju kroz više{4}}dimenzionalno kretanje. Strukturni dizajn ove vrste platforme integriše multidisciplinarne tehnologije kao što su mehanika, elektronika i kontrola, i široko se koristi u simulaciji vazduhoplovstva, interakciji virtuelne stvarnosti, preciznoj proizvodnji i drugim poljima.
Iz mehaničke perspektive, platforma sa više-stepena{1}}-slobode se obično sastoji od baze, kinematičkog mehanizma, pogonskog sistema i krajnjeg efektora. Baza pruža stabilan oslonac, dok je kinematički mehanizam njegova osnovna komponenta. Uobičajeni primjeri uključuju Stewartov paralelni mehanizam i Delta paralelni mehanizam. Stewart platforma povezuje gornju i donju platformu preko šest ili više uvlačivih hidrauličnih ili električnih aktuatora, postižući šest stupnjeva slobode (translacija duž X, Y i Z osa i rotacija oko tri ose). Delta platforme koriste lagane strukture povezivanja, fokusirajući se na-brzo kretanje u ravnini i ograničenu-rotaciju pod kutom. Zglobovi ovih mehanizama zahtijevaju-visoko precizne ležajeve ili kuglične zglobove kako bi se minimizirali efekti trenja i zazora na tačnost kretanja.
Platformu pokreće pogonski sistem, koji može uključivati električne cilindre, hidraulične cilindre ili servo motore u kombinaciji sa kugličnim vijcima. Električni pogoni su mainstream zbog brzog odziva i fleksibilne kontrole, dok su hidraulički pogoni pogodni za velika opterećenja. Kontrolni sistem koristi senzore (kao što su enkoderi i žiroskopi) za pružanje-povratnih informacija u stvarnom vremenu o podacima o položaju i stavu i kombinuje algoritme (kao što je PID kontrola ili kompenzacija povratne informacije sile) kako bi se osigurala tačnost i stabilnost kretanja.
Strukturni dizajn platforme sa više-stepena--slobode zahtijeva ravnotežu između nosivosti, opsega pokreta i dinamičkog odziva. Na primjer, platforme za simulaciju u svemiru moraju izdržati više-tona opterećenja i simulirati ekstremna ubrzanja, dok VR uređaji za zabavu daju prednost laganom dizajnu i brzoj reakciji. U budućnosti, s napretkom u nauci o materijalima (kao što su kompoziti od karbonskih vlakana) i kontrolnoj tehnologiji, platforme sa više-stepena--slobode će se razvijati prema većoj preciznosti i nižoj potrošnji energije, dodatno proširujući svoj potencijal primjene u novim područjima kao što su medicinska rehabilitacija i pametno skladištenje.